Artykuł sponsorowany
Jak układ rowków w profilach aluminiowych zmienia sztywność modułu EOAT przy przezbrojeniu
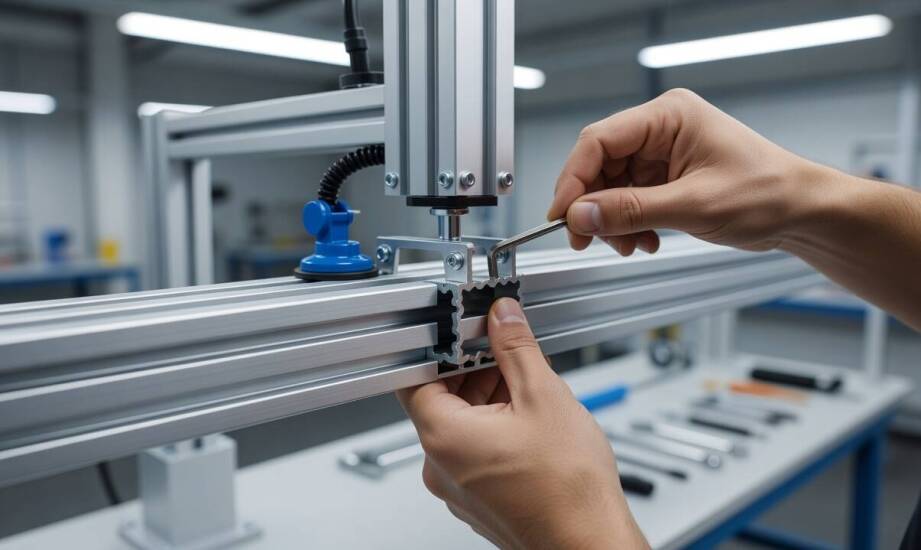
Układ rowków i przekrój ramy nośnej bezpośrednio determinują sztywność modułu EOAT pod obciążeniem dynamicznym. Wybór odpowiedniej serii elementów wpływa na moment bezwładności całej konstrukcji, określając jej podatność na ugięcie oraz wibracje podczas pracy robota. Dobrze zaprojektowany system montażowy pozwala jednocześnie zachować wysoką powtarzalność ruchów i ułatwia szybką rekonfigurację chwytaka. Zmiana produkowanego detalu wymaga sprawnych modyfikacji narzędzia, dlatego inżynierowie chętnie sięgają po sprawdzone rozwiązania modułowe. Oparcie budowy na ustandaryzowanych układach przestrzennych łączy stabilność z elastycznością produkcyjną zakładu.
Jak układ rowków wpływa na sztywność ramy?
Moment bezwładności definiuje odporność ramy na zginanie w konkretnych osiach. Przekroje z popularnej serii 2020 osiągają wartości na poziomie 0,7 cm⁴. Elementy o formacie 4040 notują wyniki w przedziale 7–11 cm⁴. Podwojenie wymiaru zewnętrznego daje ponad dziesięciokrotny wzrost sztywności całej konstrukcji. Parametr ten drastycznie zmniejsza ugięcie belki pod wpływem siły chwytania lub gwałtownego przyspieszenia maszyny. Układ szczelin montażowych zmienia rozkład materiału względem osi neutralnej. Klasyczne bryły pełne wykazują inną charakterystykę zginania niż warianty żebrowane. Gęsto rozmieszczone żebra wewnętrzne skutecznie kompensują spadek odporności na siły skrętne, wynikający z fizycznej obecności pustych przestrzeni. Zbyt niska sztywność rdzenia potęguje drgania własne, utrudniając precyzyjne pozycjonowanie efektora na końcu ramienia robota.
Łatwość montażu osprzętu próżniowego
Ciągłość otworów montażowych pozwala osadzać elementy wykonawcze w dowolnym punkcie nośnika. Odpowiednio dobrane profile aluminiowe konstrukcyjne stają się uniwersalnym fundamentem budowy każdego zaawansowanego chwytaka. Specjalne wpusty wsuwa się bezpośrednio w szczelinę, całkowicie omijając konieczność nawiercania i gwintowania materiału. Jeden metr standardowej belki dostarcza kilkanaście niezależnych punktów mocowania wzdłuż każdej ze ścianek. Taka budowa przyspiesza dodawanie przyssawek, mechanicznych chwytaków palcowych i czujników położenia przy każdej zmianie transportowanego produktu. Brak trwałych modyfikacji mechanicznych chroni rdzeń przed powstawaniem lokalnych ognisk osłabiających strukturę materiału.
Baza konstrukcyjna EOAT i skutki błędów
Modułowe systemy przejmują rolę głównej bazy całego efektora końcowego, eliminując uciążliwą potrzebę spawania stalowych ram. Bezpośrednie mocowanie ciężkiego osprzętu pneumatycznego tworzy wyjątkowo zwartą strukturę przestrzenną. Narzędzie pracujące na linii produkcyjnej musi utrzymać idealną powtarzalność ruchów przez setki tysięcy cykli roboczych. Użycie zbyt wiotkich profili generuje rezonans, który przenosi się natychmiast na transportowany przedmiot. Spadek precyzji poniżej minimalnych wymagań aplikacji znacząco wydłuża proces żmudnej kalibracji wizyjnej gniazda po każdym przezbrojeniu stanowiska.
Modułowość przy zmianie detalu
Wysokie przyspieszenia osi wymuszają stosowanie wysoce stabilnych rozwiązań inżynieryjnych. Ugięcie rzędu zaledwie kilku milimetrów przy wysięgu pół metra skutkuje widocznymi błędami odkładania ładunku. Wymagające operacje typu pick-and-place bezwzględnie wykluczają takie odchylenia trajektorii. Przebudowa chwytaka z wykorzystaniem znormalizowanych szczelin T-slot redukuje całkowity czas adaptacji technicznej z kilku dni do pojedynczych godzin. Automatycy przesuwają łączenia i mechanizmy wykonawcze w obrębie istniejących podłużnych kanałów. Specjalizująca się w automatyce przemysłowej firma Raftor projektuje i buduje moduły EOAT, dobierając charakterystykę ramy bezpośrednio do rzeczywistych przeciążeń konkretnego procesu. Strategia ta pozwala zachować pierwotną bazę narzędzia nawet przy gruntownej wymianie bloków zaworowych lub zmianie gabarytów produktu.
Projektowanie przemysłowych chwytaków wymaga ścisłego bilansowania masy całkowitej, sztywności wzdłużnej i podatności na modernizacje. Dobór optymalnego momentu bezwładności zabezpiecza instalację przed błędami operacyjnymi, ograniczając wagę własną samego modułu manipulacyjnego. Nadmiarowa sztywność układu podnosi bezwładność całości i niepotrzebnie obciąża serwonapędy urządzenia przemysłowego. Niedostateczna odporność mechaniczna prowadzi z kolei do natychmiastowej degradacji jakości pozycjonowania detalu. Właściwa seria elementów nośnych i przemyślany układ szczelin teowych gwarantują stabilność pracy przy zachowaniu pełnej swobody konfiguracji sprzętowej. Inwestycja w sprawdzone ramy modułowe wyraźnie ułatwia przyszłe adaptacje gniazda zrobotyzowanego do coraz krótszych cykli produkcyjnych.
Kategorie artykułów
Polecane artykuły

Jak przebiega diagnostyka komputerowa auta i dlaczego sam odczyt błędów nie wystarcza

Jak manualny lifting Kobido wpływa na napięcie mięśni i obrzęki twarzy po 30. roku życia

Jak wygląda dokument techniczny budynku, który można wykorzystać w urzędzie i sporze z wykonawcą
